《面向具身无人系统的建模、控制与仿真:智能无人系统控制实践》
智能无人系统的开发涉及建模、控制、感知、通信与决策等多个环节,既需要系统的理论知识,也离不开可复现的工程实践。本书以基于模型的设计(MBD)为主线,从概念学习、工具使用和实验验证三个层面展开:介绍群体协同、任务分配、路径规划、组网通信、感知融合、故障诊断与博弈决策等关键技术,梳理 MATLAB/Simulink、ROS、PX4/MAVLink、Unreal Engine、Python/C++ 等常用开发工具的应用方法,并依托 RflySim 工具链贯通系统建模、算法设计、仿真验证与部署。书中构建了从算法验证、软件在环仿真、硬件在环半实物仿真到真机测试的递进式实验路径,同时关注动力学模型精度、三维环境重建和仿真到现实迁移,帮助读者逐步掌握具身无人系统控制算法的开发与验证方法。本书购买链接可见: 「京东」
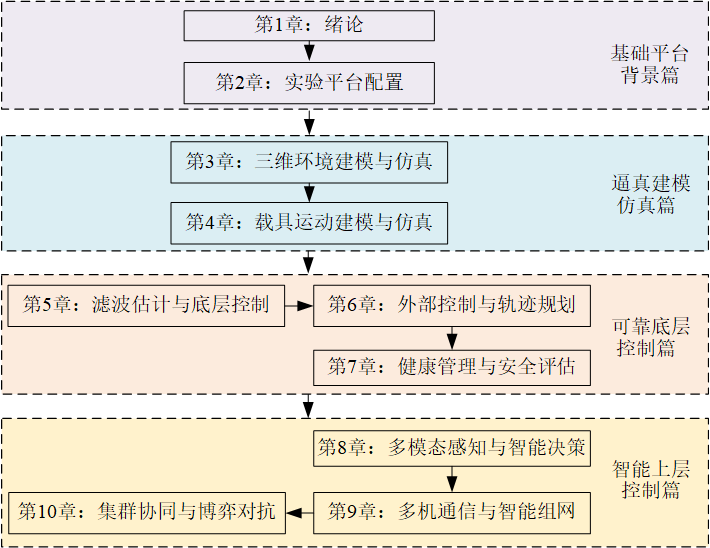
全书按照“基础平台与背景、逼真建模仿真、可靠底层控制、智能上层控制”四个阶段展开:第1至2章介绍系统概念与实验平台,第3至4章建立三维环境和载具运动模型,第5至7章讨论滤波估计、控制开发与安全评估,第8至10章延伸到感知决策、多机通信和集群协同。下图展示了十章内容的递进关系。
课件目录(PDF)
压缩包包含第1至第10章的85份课件,并保留章节文件夹。
第1章 绪论与系统架构
从智能无人系统的概念、分类和系统架构入手,介绍常用坐标系、控制原理、多旋翼装配调试及 RflySim 工具链。 阅读本章详细介绍内容。
课件下载(8份 PDF)
| 目录 | 课件 | 目录 | 课件 | 目录 | 课件 |
|---|---|---|---|---|---|
| 1.1 概念分类与应用 | ppt | 1.2 发展历程与趋势 | ppt | 1.3 组成与架构 | ppt |
| 1.4 坐标系与控制原理 | ppt | 1.5 装配与调试 | ppt | 1.6 RflySim工具链 | ppt |
| 1.7 学习路线与实验案例 | ppt | 1.8 习题与课堂讨论 | ppt |
第2章 实验平台配置
介绍 RflySim 工具链及关键软件的配置方法,完成安装验证与首次仿真,并了解平台架构和基本开发流程。 阅读本章详细介绍内容。
课件下载(6份 PDF)
| 目录 | 课件 | 目录 | 课件 | 目录 | 课件 |
|---|---|---|---|---|---|
| 2.1 关键工具介绍 | ppt | 2.2 平台安装与首次仿真 | ppt | 2.3 平台架构与开发流程 | ppt |
| 2.4 API与SDK开发接口 | ppt | 2.5 例程体系与实验路线 | ppt | 2.6 习题与课堂讨论 | ppt |
第3章 三维环境建模与仿真
围绕 Unreal Engine 场景与载具模型,介绍三维仿真、渲染交互、多模态传感器数据生成及分布式仿真接口。 阅读本章详细介绍内容。
课件下载(7份 PDF)
| 目录 | 课件 | 目录 | 课件 | 目录 | 课件 |
|---|---|---|---|---|---|
| 3.1 三维仿真基础与工具选型 | ppt | 3.2 UE场景运行渲染与交互 | ppt | 3.3 多模态传感器数据生成 | ppt |
| 3.4 分布式仿真架构与数据接口 | ppt | 3.5 场景与载具资源开发 | ppt | 3.6 例程体系与综合实践 | ppt |
| 3.7 习题案例分析与课程设计 | ppt |
第4章 载具运动建模与仿真
从运动学和动力学出发,讲解载具模型构建、参数测量与系统辨识,并延伸到代码生成和模型部署。 阅读本章详细介绍内容。
课件下载(12份 PDF)
| 目录 | 课件 | 目录 | 课件 | 目录 | 课件 |
|---|---|---|---|---|---|
| 4.1 运动建模基础与运动学 | ppt | 4.2 刚体动力学与运动求解 | ppt | 4.3 动力单元、受力与观测建模 | ppt |
| 4.4 配平、线性化与动态系统基础 | ppt | 4.5 多旋翼模型逐步编程与仿真 | ppt | 4.6 参数测量与静态模型辨识 | ppt |
| 4.7 动态系统辨识、验证与模型修正 | ppt | 4.8 典型无人载具建模与扩展 | ppt | 4.9 建模工具、代码生成与模型部署 | ppt |
| 4.10 API与SDK建模接口 | ppt | 4.11 例程体系与综合实践 | ppt | 4.12 习题案例分析与课程设计 | ppt |
第5章 滤波估计与底层控制
介绍传感器标定、滤波估计、控制器设计与控制分配,以及 PX4 底层控制开发、性能评估和实验调优。 阅读本章详细介绍内容。
课件下载(8份 PDF)
| 目录 | 课件 | 目录 | 课件 | 目录 | 课件 |
|---|---|---|---|---|---|
| 5.1 滤波估计与底层控制基础 | ppt | 5.2 传感器标定与滤波估计 | ppt | 5.3 控制器设计与控制分配 | ppt |
| 5.4 控制性能评估与调优 | ppt | 5.5 PX4架构与控制开发接口 | ppt | 5.6 底层控制开发与实验验证 | ppt |
| 5.7 其他机型与进阶控制案例 | ppt | 5.8 习题与课堂讨论 | ppt |
第6章 外部控制与轨迹规划
讲解外部控制模式与通信接口,结合轨迹生成、避障和轨迹跟踪,完成算法开发与仿真验证。 阅读本章详细介绍内容。
课件下载(9份 PDF)
| 目录 | 课件 | 目录 | 课件 | 目录 | 课件 |
|---|---|---|---|---|---|
| 6.1 外部控制基础与控制分层 | ppt | 6.2 外部控制原理与控制模式 | ppt | 6.3 轨迹规划建模与生成 | ppt |
| 6.4 轨迹规划算法与避障 | ppt | 6.5 轨迹跟踪原理与高机动控制 | ppt | 6.6 前沿技术与控制方法 | ppt |
| 6.7 平台框架与通信接口 | ppt | 6.8 外部控制例程与实验验证 | ppt | 6.9 习题与课堂讨论 | ppt |
第7章 健康管理与安全评估
围绕故障建模与注入、健康预测、安全评估和安全决策,介绍虚实结合的实验验证方法。 阅读本章详细介绍内容。
课件下载(9份 PDF)
| 目录 | 课件 | 目录 | 课件 | 目录 | 课件 |
|---|---|---|---|---|---|
| 7.1 健康管理与安全评估基础 | ppt | 7.2 统一故障建模框架 | ppt | 7.3 虚实安全强化与故障数据方法 | ppt |
| 7.4 故障危害与安全评估 | ppt | 7.5 故障诊断与健康预测 | ppt | 7.6 安全决策与整机改进 | ppt |
| 7.7 故障注入接口与算法开发框架 | ppt | 7.8 例程实验与虚实验证 | ppt | 7.9 习题与课堂讨论 | ppt |
第8章 多模感知与智能决策
介绍图像处理、目标识别与跟踪、多模态感知融合、定位建图及避障决策,并关注真机迁移。 阅读本章详细介绍内容。
课件下载(9份 PDF)
| 目录 | 课件 | 目录 | 课件 | 目录 | 课件 |
|---|---|---|---|---|---|
| 8.1 背景意义与图像处理基础 | ppt | 8.2 目标识别、跟踪与光流估计 | ppt | 8.3 定位建图与预测规划 | ppt |
| 8.4 常用感知传感器 | ppt | 8.5 多模态感知坐标转换 | ppt | 8.6 多模融合与控制决策 | ppt |
| 8.7 关键工具与框架接口 | ppt | 8.8 实验案例与真机迁移 | ppt | 8.9 习题与课堂讨论 | ppt |
第9章 多机通信与智能组网
从多机通信机制和协议入手,介绍无线信道与干扰建模、RflySim 组网仿真及相关开发接口。 阅读本章详细介绍内容。
课件下载(8份 PDF)
| 目录 | 课件 | 目录 | 课件 | 目录 | 课件 |
|---|---|---|---|---|---|
| 9.1 组网通信基础与背景需求 | ppt | 9.2 硬件选型指标与通信机制 | ppt | 9.3 软件分层与通信协议 | ppt |
| 9.4 通信建模与干扰仿真 | ppt | 9.5 RflySim组网框架与通信仿真 | ppt | 9.6 关键通信协议与开发接口 | ppt |
| 9.7 本章实验案例与综合验证 | ppt | 9.8 习题与课堂讨论 | ppt |
第10章 集群协同与博弈对抗
介绍集群协同、编队一致性、智能博弈与多智能体强化学习,并结合 RflySim 验证集群算法。 阅读本章详细介绍内容。