InputRcNorm 模块文档
所属工具箱:RflySim APIs
简介
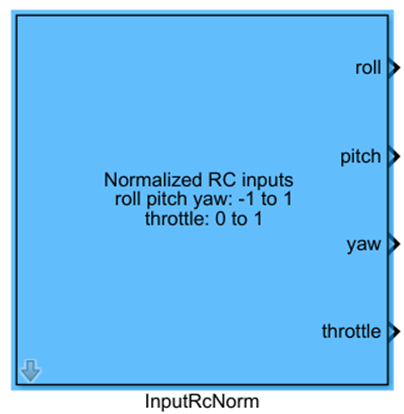
一句话描述:对遥控器原始输入信号进行归一化处理,输出范围标准化后的四通道遥控控制信号。
该模块是RflySim APIs工具库中用于遥控信号预处理的功能模块,可将读取得到的遥控器原始通道数据映射到指定的标准范围,适配无人机飞控开发中对标准化遥控指令的输入需求。在RflySim工具链中,该模块通常配合遥控器输入读取模块使用,为自定义无人机飞控算法提供规整后的控制指令,输出的滚转、俯仰、油门、偏航四通道信号可直接接入PX4仿真框架或自定义飞控逻辑,也可配合CopterSim、RflySim3D完成仿真验证,支持根据无人机控制协议灵活配置油门通道的输出范围。
端口说明
输入端口(Inputs)
本模块无输入端口。
输出端口(Outputs)
| 端口名 | 数据类型 | 维度 | 说明 |
|---|---|---|---|
CH1 |
double |
1×1 |
滚转通道归一化输出,范围固定为-1~1,1表示无人机向最右方飞行 |
CH2 |
double |
1×1 |
俯仰通道归一化输出,范围固定为-1~1,1表示无人机向最下方飞行 |
CH3 |
double |
1×1 |
油门通道归一化输出,范围由参数配置决定为0~1或-1~1,1表示无人机向最上方飞行 |
CH4 |
double |
1×1 |
偏航通道归一化输出,范围固定为-1~1,1表示无人机向右方转动 |
参数配置(Parameters)
双击模块打开的 Mask 对话框中可配置以下参数:
| 参数名 | 类型 | 默认值 | 可选值/范围 | 说明 |
|---|---|---|---|---|
CH3 range type |
enum |
[0,1] |
[0,1], [-1,1] |
配置油门通道CH3的输出范围 |
Sample Time(s) |
double |
0.01 |
>0 |
模块采样时间 |
参数设置说明
CH3 range type
该参数用于选择油门通道CH3的归一化输出范围:勾选[0,1]时CH3输出范围为0~1,勾选[-1,1]时CH3输出范围为-1~1,满足不同飞控架构对油门通道输入范围的不同需求。
Sample Time(s)
该参数配置模块的采样时间,单位为秒,一般与飞控仿真步长保持一致即可。
模块特性(Block Characteristics)
| 特性项 | 值 |
|---|---|
| 支持的数据类型 | double、single |
| 直接馈通(Direct Feedthrough) | 是 |
| 采样时间 | 离散 |
| 代码生成支持 | 否 |
数据通信协议
本模块不涉及网络通信。
相关模块
| 模块名 | 说明 |
|---|---|
UDP Receive RC |
从UDP端口接收原始遥控器输入数据 |
Joystick Input |
读取本地手柄摇杆的输入信号 |
PX4 Offboard Control |
使用归一化遥控器输出进行无人机 offboard 模式控制 |
使用示例
相关使用示例请参考以下路径:
请在上述路径中查看
Readme.pdf获取完整的示例说明与操作步骤。
注意事项与常见问题
- 初始化顺序:本模块依赖RflySim平台底层遥控器输入驱动完成原始数据采集,需要保证仿真开始前底层输入服务已正常启动,若未启动服务模块输出将全为0,需先打开RflySim工具链的对应输入服务后再启动Simulink仿真。
- 采样时间匹配:模块输出的归一化信号若接入飞控控制律回路,需保证本模块设置的Sample Time(s)与控制律回路的采样时间保持匹配,避免因采样不同步导致遥控响应延迟或控制信号抖动。
- 通道极性说明:本模块输出的俯仰通道CH2,1对应飞机向最下方飞行,符合PX4原生遥控通道极性定义,若你使用的飞控工程极性定义相反,需对CH2输出添加负号转换后再接入控制逻辑。
- CH3输出范围匹配:若你接入固定翼飞控或多旋翼定高模式,推荐勾选[0,1]范围适配油门逻辑;若接入全手动加减油门控制的架构,可选择[-1,1]范围,需根据你的飞控需求提前设置对应参数,避免输出范围不匹配导致油门控制异常。
- 原始输入范围限制:本模块默认输入原始遥控器信号为1000~2000us的标准PWM信号范围,若你使用的遥控器输出范围偏离该标准区间,会导致归一化后输出超出[-1,1]/[0,1]的预期范围,需提前校准遥控器输出范围后再使用本模块。
更新日志
v4.10(2024-08-07): 初始版本发布,实现遥控器信号归一化处理功能,支持将遥控器通道数据映射到指定范围输出,提供可配置输出范围和采样时间参数。